EN–03 · Dinâmica do sistema livre
Acoplar estrutura e massas; verificar balanço de momento angular e resposta de atitude.
CADERNO TÉCNICO · CREATIO
Da definição da forma à previsão do movimento. Um espaço para reunir a formulação, as hipóteses físicas e os resultados da investigação.
Cinco estudos documentados: CT–01, CT–02, EN–01, EN–02 e EN–02R. Cada um inclui uma síntese que distingue resultados deduzidos, verificações numéricas e limitações do modelo. As ferramentas interativas e vistas comparativas estão identificadas separadamente.
Definições matemáticas e hipóteses comuns aos estudos.
CT–01 · NOTA TÉCNICA
CT–01 · Analítico
Esta nota sistematiza a parametrização CREATIO e propõe uma primeira estrutura de análise. As relações cinemáticas resultam da regra da cadeia; o modelo dinâmico abaixo é uma aproximação de massa pontual sobre uma superfície de movimento prescrito.
A superfície CREATIO é descrita pela parametrização em coordenadas cartesianas. O parâmetro mede a distância ao raio interior na superfície de referência; é a coordenada angular e representa o tempo.
A ondulação combina uma componente radial e uma componente angular:
A inclinação transforma o plano radial–vertical. Definindo o raio projetado:
No caso de referência , a expressão reduz-se a:
é a amplitude; e são os números de ciclos radial e angular. As fases e e a inclinação são funções reais do tempo. Todos os ângulos nas equações são expressos em radianos.
A periodicidade angular é assegurada por : os extremos e representam a mesma posição. Na família inclinada considera-se .
Na animação, uma fase pode variar linearmente; a inclinação pode oscilar sinusoidalmente:
Aqui, é a taxa de variação da fase, a frequência angular da oscilação e a amplitude angular não negativa, com . A fase radial admite a mesma lei linear. Estes modelos descrevem a evolução geométrica; não constituem uma simulação das forças de contacto.
Admite-se uma parametrização duas vezes continuamente diferenciável no domínio de análise. A normal unitária é definida nos pontos regulares por:
Os índices α e R indicam derivadas parciais. A normal pode ser invertida para apontar para o lado acessível à massa. A regularidade local, a ausência de auto-interseções e os limites de deformação devem ser verificados para cada conjunto de parâmetros.
Considere-se q = (α, R) e a trajetória x(t) = c(q(t), t). Nos índices seguintes, q₁ = α e q₂ = R; índices repetidos i, j representam somas de 1 a 2. As derivadas temporais parciais são calculadas mantendo q fixo.
Aqui cᵢ = ∂c/∂qᵢ, cᵢⱼ = ∂²c/(∂qᵢ∂qⱼ), cₜᵢ = ∂²c/(∂t∂qᵢ) e cₜₜ = ∂²c/∂t². Os pontos sobre q indicam derivadas totais no tempo. A velocidade cₜ é a velocidade da parametrização a coordenadas fixas; só coincide com a velocidade material da membrana se essas coordenadas identificarem pontos materiais.
Para Kₐ constante e uma fase angular constante do padrão, Kₐαₚ + φₐ(t) = constante, obtém-se:
Esta é a velocidade angular do padrão de fase. Não determina a velocidade de uma esfera nem garante que esta acompanhe uma cavidade. A sua trajetória depende das condições iniciais, das forças e do contacto.
Hipóteses: referencial inercial; superfície prescrita; massa pontual m constante; contacto mantido numa região regular; reação normal ideal. A deformação da membrana causada pela carga e a dinâmica dos atuadores não estão incluídas nesta primeira aproximação.
V(q,t) é a energia potencial avaliada sobre a superfície. Qᵢ = fₙ꜀ · cᵢ representa a força generalizada não conservativa. Para deslizamento ideal sem atrito e sem outras forças não conservativas, Qᵢ = 0. Em gravidade uniforme, V = −m g · c. Como a superfície se move, a energia mecânica da massa não é, em geral, conservada: há trabalho da atuação.
Nesta escrita, N é a reação normal e fτ é a força tangencial de contacto; consideram-se apenas gravidade e contacto. Se a solução exigir N < 0, o contacto unilateral deixa de ser admissível e deve ser tratada a separação. Uma esfera de raio finito exige uma superfície deslocada para o centro, inércia de rotação e uma lei de atrito/rolamento: não se identifica o centro da esfera com c.
Hₒ é o momento angular total e τext,O o momento das forças externas, ambos relativos a uma origem O fixa num referencial inercial. O sistema completo deve incluir estrutura, membrana, atuadores e massas móveis. Na ausência de momento externo, Hₒ conserva-se; movimentos internos podem redistribuir momento angular e alterar a orientação. O cálculo da atitude requer um modelo acoplado, não apenas a animação geométrica.
Em microgravidade, o mecanismo que mantém as massas em contacto deve ser explicitado — por exemplo, confinamento mecânico ou interação magnética modelada. As hipóteses desta nota são propostas de trabalho, não resultados de validação do CREATIO.
Geometria, derivadas, regularidade e movimento prescrito do padrão.
CT–02 · CINEMÁTICA ESPACIAL
CT–02 · Analítico + verificação numérica
A equação original CREATIO define uma família geométrica contínua. Aqui varia apenas γ entre 0° e 90°; a amplitude reduzida e os restantes parâmetros mantêm-se fixos. Este capítulo desenvolve CT–01 sem substituir a formulação nem os ensaios numéricos existentes.
Domínio: R ∈ [0, ΔR], α ∈ [0, 2π), γ ∈ [0, π/2], R₀ > 0, ΔR > 0 e A ≥ 0. Kₐ é inteiro positivo para fecho angular; o site usa Kᵣ = 1. As equações usam radianos. O símbolo u acima é uma fase; a unidade “u” nos valores numéricos designa uma unidade de comprimento do modelo, não metros.
| γ | Suporte médio W = 0 | Superfície completa |
|---|---|---|
| 0° | Anel plano | ρ = R₀ + R; z = W |
| 0° < γ < 90° | ρ = R₀ + z cot γ | Superfície cónica corrugada |
| 90° | ρ = R₀ | ρ = R₀ − W; z = R |
“Plano” descreve o suporte médio, não uma superfície deformada plana quando A ≠ 0. A 90°, a evolução da fase radial torna-se movimento axial da estrutura geométrica. Alterar γ configura a geometria; não demonstra, por si só, uma transformação fisicamente realizável da membrana.
Para A constante, definem-se a base cilíndrica ortonormal e a base meridiana rodada:
A normal usa cR × cα, como a visualização vetorial: ascendente para γ = 0 e dirigida para o interior para γ = 90 quando W = 0. É a orientação oposta à equação (7) de CT–01. Para 0 ≤ γ ≤ π/2, ρ ≥ R₀ − A. Assim, A < R₀ é condição suficiente global para J > 0. Com os parâmetros apresentados, J ≥ 0.50 u para qualquer fase e γ no intervalo.
Quando ρ > 0, α é recuperado de modo único módulo 2π e esta inversa recupera R. A superfície original sem máscara é, portanto, injetiva módulo a união angular em cada instante. Isto não estabelece a regularidade da superfície desfasada pelo raio de uma esfera, a estabilidade do contacto ou deformações admissíveis da membrana.
Somam-se os índices repetidos. Estas expressões pressupõem A constante; uma lei A(t) exige os termos adicionais da regra do produto. A velocidade a coordenadas fixas ct só é velocidade material se R e α identificarem pontos materiais.
Para A > 0, um ramo de mínimos de W é dado por sin u = 1 e cos v = −1. A outra família equivalente tem sin u = −1 e cos v = 1. Segue-se um ramo continuamente apenas enquanto Rc permanecer em [0, ΔR].
Estes são mínimos da deformação escalar W, não necessariamente mínimos do potencial gravítico na superfície inclinada. C é a posição de uma estrutura geométrica; não é o centro de uma esfera de raio finito.
Para γ e A constantes:
Para γ(t), aplica-se a regra da cadeia completa acima ou derivam-se diretamente ρc e zc:
Com φᵣ = φᵣ₀ + Ωᵣt e φₐ = φₐ₀ + Ωₐt, γ constante e Ωₐ ≠ 0, o avanço orientado na geratriz por variação positiva de 2π em α é:
γ = 0: círculo quando Ωᵣ = 0, espiral plana de Arquimedes caso contrário. γ intermédio: trajetória circular quando Ωᵣ = 0, espiral/traçado helicoidal cónico caso contrário. γ = 90°: círculo quando Ωᵣ = 0, hélice cilíndrica caso contrário. Se Ωₐ = 0, o movimento segue uma meridiana e o passo não está definido. Uma volta completa só é possível se todo o intervalo radial couber no domínio finito; não se presume retorno ou salto entre cavidades nas fronteiras.
Alterar os sinais e a razão das velocidades de fase altera o sentido e o passo. As equações geométricas não impõem limites de força, aceleração ou energia dos atuadores; a inversão física continua a exigir análise dinâmica.
γ seleciona a família geométrica, as fases deslocam estruturas e M seleciona a região ativa. A visualização e a verificação deste capítulo usam M = 1. Para uma máscara suave, substitui-se W por MW e incluem-se todas as derivadas de M. Uma máscara binária abrupta pode quebrar a suavidade; o produto pode deslocar extremos, pelo que as fórmulas da cavidade acima se aplicam sem alterações apenas onde M é localmente constante e igual a 1.
Fazer um corpo seguir uma estrutura exige um modelo de contacto/confinamento, desfasamento do centro da esfera, forças, atrito, dinâmica de atuação e medições experimentais. Não se afirma aqui nova validação física do transporte ou de ADCS. O ensaio terrestre EN–02 existente continua específico de γ = 0.
Novo cálculo para CT–02 · 3 de outubro de 2026. Compararam-se diferenças finitas centrais da equação cartesiana com cR, cα e ct analíticos. Cada passo usa 12 960 amostras: 19 inclinações espaçadas de 5° × 9 posições radiais × 24 ângulos × 3 instantes, mais 648 amostras com γ variável no tempo.
Fases de verificação: φᵣ = 0.23 + 0.31t; φₐ = 0.5 + 0.47t; instantes 0, 0.37, 1.11 s. Lei adicional: γ = π/4 + 0.04 sin(0.7t). A geometria coincide com o visualizador; as fases diferem para exercitar ambas as derivadas de fase. hR = h·1 u, hα = h·1 rad e ht = h·1 s. As fronteiras radiais usam a extensão suave. Os erros abaixo são máximos euclidianos absolutos, não relativos.
| h | cR (1) | cα (u) | ct (u/s) |
|---|---|---|---|
| 1.000e-02 | 1.250e-04 | 6.217e-04 | 1.055e-06 |
| 3.000e-03 | 1.125e-05 | 5.597e-05 | 9.497e-08 |
| 1.000e-03 | 1.250e-06 | 6.219e-06 | 1.055e-08 |
| 3.000e-04 | 1.125e-07 | 5.597e-07 | 9.498e-10 |
| 1.000e-04 | 1.250e-08 | 6.219e-08 | 1.050e-10 |
| 1.000e-05 | 1.402e-10 | 6.814e-10 | 4.421e-11 |
Reduzir h de 10⁻² para 10⁻³ reduz os principais erros das derivadas aproximadamente 100 vezes, compatível com convergência de segunda ordem. A identidade analítica de J difere da norma do produto vetorial no máximo 1.332e-15 u; o máximo produto normal–tangente normalizado é 2.119e-16. O erro de fecho angular é 3.265e-15 u. O limite global J ≥ 0.50 u é analítico e não inferido da amostragem.
As verificações da trajetória da estrutura nas 19 inclinações e em t = 0, 0.2, 0.5 s dão erro máximo de velocidade 3.741e-12 u/s e de aceleração 5.724e-08 u/s² (h = 10⁻⁴ s). O passo coincide algebricamente. O tensor completo das derivadas de segunda ordem está deduzido acima, mas não é testado exaustivamente por este programa. Trata-se de verificação matemática e numérica da implementação, não de validação experimental.
EXPLORAÇÃO GEOMÉTRICA
Ferramenta de exploração cinemática: mostra velocidade e normal calculadas analiticamente num ponto. Não constitui um novo ensaio dinâmico; a verificação das derivadas está documentada em EN–01.
Selecione um ponto P pela coordenada angular α e pela coordenada radial R. As setas e os valores são calculados analiticamente a partir da parametrização CREATIO.
A ampliação × altera apenas o desenho da seta. O módulo da velocidade mantém-se indicado em u/s; uma velocidade nula não produz seta.
v = ∂c/∂t, mantendo α e R fixos. Não é a velocidade de uma massa livre nem, sem uma identificação material das coordenadas, a velocidade material da membrana. A animação inicia-se apenas ao selecionar «Animar».
A normal mostrada é n = (cR × cα)/‖cR × cα‖, orientada para cima no caso plano γ = 0. Tem sentido oposto à convenção da equação (7), uma das duas orientações admissíveis. É adimensional; a seta tem comprimento gráfico fixo de 0,65 u.
u designa uma unidade de comprimento do modelo, sem assumir metros. A ampliação visual é um fator adimensional (×). A referência fixa associa uma velocidade de 0,10 u/s a um comprimento gráfico de 1,20 u quando o fator é ×1. O comprimento da seta mantém-se proporcional ao módulo da velocidade e ao fator selecionado; este controlo não altera a velocidade física. Os comprimentos das duas setas não comparam grandezas com as mesmas unidades. Os vetores são projetados numa vista 2D; leia os valores numéricos para obter os módulos reais.
R₀ = 0,68 u, R₁ = 2,40 u, Kᵣ = 1 e Kₐ = 6. No modo angular: φₐ = 0,5 + ωt e φᵣ = 0. No modo radial: φᵣ = ωt e φₐ = 0,5. Na oscilação: γ = γ₀ + (π/18) sen(ωt), com fases fixas φₐ = 0,5 e φᵣ = 0. Os ângulos usados no cálculo estão em radianos. A amplitude A é constante em cada evolução.
EN–01
EN–01 · Verificação numérica + resultado analítico
Ensaio EN–01 · 24 setembro 2026 · Verificação numérica da implementação e análise de regularidade local. Não constitui validação experimental nem validação da dinâmica de contacto.
Geometria ilustrativa em unidades SI: R₀ = 0,68 m, ΔR = 1,72 m, A = 0,18 m, k = 2π/ΔR e harmónica angular 6. R ∈ [0; 1,72] m e α periódico. São avaliados 16 524 pontos por passo: 17 posições radiais × 36 ângulos × 9 instantes × 3 leis temporais.
Casos: fase angular φₐ = 0,5 + 0,5t com Γ = π/12; fase radial φᵣ = 0,4t com Γ = π/4; caso combinado com ambas as fases e Γ(t) = π/4 + 0,3 sin(0,7t). No primeiro caso φᵣ = 0; no segundo φₐ = 0,5. t = 0; 0,37; …; 2,96 s. As amplitudes são constantes.
Comparação de cR, cα e ct analíticos com [c(q+h)−c(q−h)]/(2h), usando uma implementação independente das coordenadas. Passos: hR = h × 1 m, hα = h × 1 rad e ht = h × 1 s. Nos extremos radiais usa-se a extensão suave da equação para calcular diferenças centrais. O gráfico normaliza os erros por 1, 1 m e 1 m/s, respetivamente; não representa erro relativo à derivada, que pode anular-se.
A redução do passo de 10⁻² para 10⁻³ reduz os erros aproximadamente 100 vezes: convergência de segunda ordem. Para passos muito pequenos, o arredondamento de ponto flutuante passa a dominar; reduzir h indefinidamente não melhora a comparação.
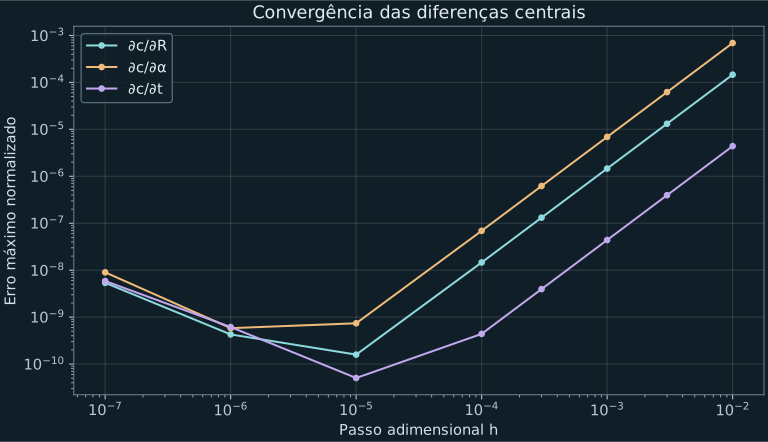
| h | cR (1) | cα (m) | ct (m/s) |
|---|---|---|---|
| 0.01 | 1.462e-04 | 6.896e-04 | 4.392e-06 |
| 0.003 | 1.316e-05 | 6.207e-05 | 3.953e-07 |
| 0.001 | 1.462e-06 | 6.897e-06 | 4.392e-08 |
| 0.0003 | 1.316e-07 | 6.207e-07 | 3.953e-09 |
| 0.0001 | 1.462e-08 | 6.897e-08 | 4.402e-10 |
| 1e-05 | 1.590e-10 | 7.400e-10 | 5.055e-11 |
| 1e-06 | 4.279e-10 | 5.829e-10 | 6.153e-10 |
| 1e-07 | 5.376e-09 | 9.002e-09 | 5.874e-09 |
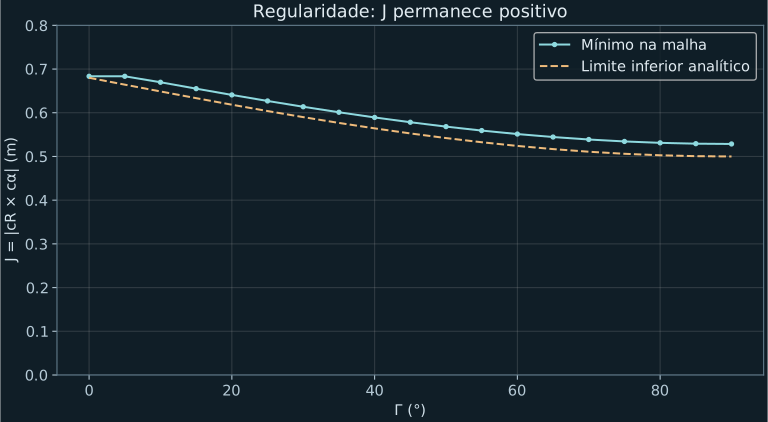
Com ρ = R₀ + R cos Γ − W sin Γ, obtém-se J² = ρ²(1 + WR²) + Wα². Para 0 ≤ Γ ≤ π/2 e os parâmetros acima, ρ ≥ 0,68 − 0,18 sin Γ ≥ 0,50 m, logo J ≥ 0,50 m. Assim, a parametrização é localmente regular em todo este domínio, para quaisquer fases. A demonstração não estabelece ausência de auto-interseções globais nem regularidade da superfície deslocada pelo raio da esfera.
A malha de regularidade usa 28 224 pontos por inclinação, de 0° a 90° em passos de 5°. Erro máximo na norma da normal: 3,33 × 10⁻¹⁶; produto escalar normalizado com as tangentes: 2,18 × 10⁻¹⁶. A identidade de J foi confirmada numericamente com discrepância máxima de 1,34 × 10⁻¹⁵ m.
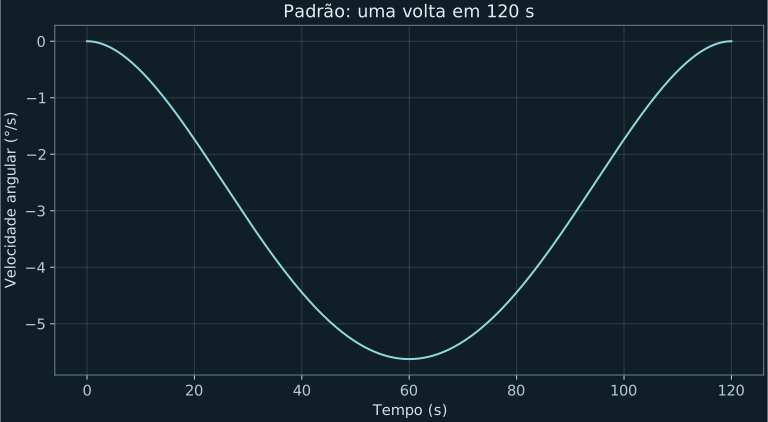
Para o ciclo EN–02: φₐ(t) = 12π(10u³ − 15u⁴ + 6u⁵), u = t/120. A coordenada angular de fase constante satisfaz α̇p = −φ̇ₐ/6. O deslocamento é −360°, com arranque e paragem de velocidade nula. O máximo de |α̇p| é 0,09817477 rad/s = 5,625°/s aos 60 s. A comparação com diferenças finitas de passo 0,001 s dá erro máximo inferior a 7,95 × 10⁻¹¹ rad/s. Trata-se do movimento angular do padrão, não da rotação própria da esfera.
CSV · Convergência · CSV · Regularidade · CSV · Padrão · JSON · Código e dados do ensaio
O pacote inclui instruções para repetir o cálculo com Node.js. O resultado verifica a cinemática implementada; a validação dinâmica, o contacto e o comportamento físico do protótipo exigem ensaios próprios.
Forças, contacto, atrito e movimento calculado da esfera.
EN–02 · PRIMEIRO ENSAIO NUMÉRICO
EN–02 · Simulação dinâmica numérica
Superfície com inclinação γ = 0° e esfera inicialmente em repouso numa cavidade. A reação normal e o atrito tangencial determinam o transporte e a rotação. A trajetória e a orientação são calculadas conjuntamente.
Exemplo em unidades SI · m = 1 kg · raio da esfera = 0,12 m · gravidade = 9,81 m/s²
Referência ilustrativa: μ = 0,15, adimensional. Altere para recalcular o ciclo; μ = 0 corresponde à ausência de atrito. Este valor não é uma medição do par tecido–metal.
O vetor solidário começa vertical, normal ao plano de referência XY. A seta e a faixa dourada acompanham a orientação calculada da esfera; deixam de permanecer verticais quando ela roda. Com μ = 0 e rotação inicial nula, a orientação mantém-se fixa.
O traço colorido mostra a trajetória calculada do centro até ao instante selecionado, projetada sobre a superfície para ser visível; não é uma linha de contacto na membrana atual.
Dimensões ilustrativas: R₀ = 0,68 m, R₁ = 2,40 m, A = 0,18 m, Kᵣ = 1, Kₐ = 6. Esfera rígida homogénea: massa m = 1 kg, raio b = 0,12 m e momento de inércia I = 2mb²/5. Começa com R = 0,43 m, α = π/6, velocidade e rotação próprias nulas. A orientação inicial é a identidade; o vetor solidário começa em (0, 0, 1).
A geometria tem γ = 0° e fase radial nula. A fase angular prescrita é φₐ(t) = 12π(10τ³ − 15τ⁴ + 6τ⁵), com τ = t/120. O padrão completa −360° em 120 s físicos, com arranque e paragem suaves. A reprodução ×8 dura cerca de 15 s.
O centro é X = c + b n. Assume-se que as coordenadas (R, α) identificam pontos materiais da superfície; a sua velocidade é ∂c/∂t a coordenadas fixas. O deslizamento é a componente tangencial de V + ω × (−b n) − ∂c/∂t, sendo V a velocidade do centro e ω a velocidade angular da esfera. Esta hipótese material é necessária para definir o atrito.
Usa-se atrito de Coulomb regularizado: fτ = −μN vslip / √(‖vslip‖² + ε²), com ε = 0,01 m/s. A força opõe-se ao deslizamento e satisfaz ‖fτ‖ ≤ μN. A regularização permite pequenas velocidades de deslizamento; não implementa aderência estática exata nem impõe rolamento puro.
Para q = (R, α), resolve-se (JᵀJ) q̈ = Jᵀ(g + fτ/m − a₀), onde J = ∂X/∂q e a₀ é a aceleração para q̇ constante. O momento de atrito é (−b n) × fτ e a equação rotacional é I ω̇ = (−b n) × fτ. A orientação é integrada por um quaternião unitário. A rotação própria acumulada indicada é ∫‖ω‖dt; não é um ângulo líquido em torno de um eixo fixo.
Integração Runge–Kutta de quarta ordem com passo de 0,002 s. Verificam-se contacto e limites do anel. O caso de referência é comparado com passo de 0,001 s. O balanço energético inclui energia translacional, rotacional, potencial, trabalho da superfície e dissipação por atrito. Os ficheiros descarregados correspondem ao coeficiente selecionado após o cálculo.
A superfície tem movimento prescrito e não se deforma sob a carga; o tecido e o metal são aparências visuais. O coeficiente de referência e a lei regularizada são hipóteses de um ensaio exploratório, sem calibração experimental. Não se deduz comportamento em microgravidade deste caso sob gravidade terrestre.
EN–02R · FASES CONJUGADAS
EN–02R · Simulação dinâmica numérica
Mesma geometria, esfera e parâmetros físicos do EN–02. Alteram-se apenas as leis de fase: movimento angular anti-horário visto de +Z para o plano XY, com fase radial a variar −π rad para deslocar a cavidade para fora.
Exemplo em unidades SI · m = 1 kg · raio da esfera = 0,12 m · gravidade = 9,81 m/s²
Referência ilustrativa: μ = 0,15, adimensional. Altere para recalcular o ciclo; μ = 0 corresponde à ausência de atrito. Este valor não é uma medição do par tecido–metal.
O vetor solidário começa vertical, normal ao plano de referência XY. A seta e a faixa dourada acompanham a orientação calculada da esfera; deixam de permanecer verticais quando ela roda. Com μ = 0 e rotação inicial nula, a orientação mantém-se fixa.
Referencial fixo: X × Y = Z, +Z para cima. O deslocamento angular positivo é anti-horário visto de +Z. A seta dourada está solidária com a esfera; não é o eixo Z fixo.
O traço colorido mostra a trajetória calculada do centro até ao instante selecionado, projetada sobre a superfície para ser visível; não é uma linha de contacto na membrana atual.
Dimensões ilustrativas: R₀ = 0,68 m, R₁ = 2,40 m, A = 0,18 m, Kᵣ = 1, Kₐ = 6. Esfera rígida homogénea: massa m = 1 kg, raio b = 0,12 m e momento de inércia I = 2mb²/5. Começa com R = 0,43 m, α = π/6, velocidade e rotação próprias nulas. A orientação inicial é a identidade; o vetor solidário começa em (0, 0, 1).
Geometria e condições iniciais inalteradas: γ = 0°, A = 0,18 m, Kᵣ = 1, Kₐ = 6. Com τ = t/120 e s = 10τ³ − 15τ⁴ + 6τ⁵, φₐ = −12πs e φᵣ = −πs. Logo αp = π/6 + 2πs e Rp = 0,43 + 0,86s m. A cavidade desloca-se para fora durante +360°; estas são trajetórias geométricas, não coordenadas impostas à esfera.
O centro é X = c + b n. Assume-se que as coordenadas (R, α) identificam pontos materiais da superfície; a sua velocidade é ∂c/∂t a coordenadas fixas. O deslizamento é a componente tangencial de V + ω × (−b n) − ∂c/∂t, sendo V a velocidade do centro e ω a velocidade angular da esfera. Esta hipótese material é necessária para definir o atrito.
Usa-se atrito de Coulomb regularizado: fτ = −μN vslip / √(‖vslip‖² + ε²), com ε = 0,01 m/s. A força opõe-se ao deslizamento e satisfaz ‖fτ‖ ≤ μN. A regularização permite pequenas velocidades de deslizamento; não implementa aderência estática exata nem impõe rolamento puro.
Para q = (R, α), resolve-se (JᵀJ) q̈ = Jᵀ(g + fτ/m − a₀), onde J = ∂X/∂q e a₀ é a aceleração para q̇ constante. O momento de atrito é (−b n) × fτ e a equação rotacional é I ω̇ = (−b n) × fτ. A orientação é integrada por um quaternião unitário. A rotação própria acumulada indicada é ∫‖ω‖dt; não é um ângulo líquido em torno de um eixo fixo.
Integração Runge–Kutta de quarta ordem com passo de 0,002 s. Verificam-se contacto e limites do anel. O caso de referência é comparado com passo de 0,001 s. O balanço energético inclui energia translacional, rotacional, potencial, trabalho da superfície e dissipação por atrito. Os ficheiros descarregados correspondem ao coeficiente selecionado após o cálculo.
A superfície tem movimento prescrito e não se deforma sob a carga; o tecido e o metal são aparências visuais. O coeficiente de referência e a lei regularizada são hipóteses de um ensaio exploratório, sem calibração experimental. Não se deduz comportamento em microgravidade deste caso sob gravidade terrestre.
O EN–02 acima mantém-se inalterado, incluindo a convenção horária. O EN–02R inverte a fase angular e acrescenta a fase radial. Ambos partem exatamente da mesma superfície e estado da esfera. Trata-se de verificação numérica de um modelo terrestre idealizado, não de validação experimental ou em microgravidade.
Verificação de referência (μ = 0,15): +360° em 120 s; raio do centro 1,110 → 1,970 m; desvio radial máximo relativamente à cavidade 0,901 mm; reação normal mínima 9,810 N; margem radial mínima do envelope da esfera aos bordos do anel 0,310 m. A comparação entre Δt = 0,002 s e 0,001 s dá uma diferença máxima de posição inferior a 2 × 10⁻¹⁰ m; este teste verifica a integração temporal, não todos os erros do modelo.
EN–02 / EN–02R
Síntese comparativa: o EN–02 mantém aproximadamente o raio, enquanto o EN–02R o aumenta em 0,860 m durante uma volta. As vistas partilham o tempo; os sentidos angulares são opostos e estão identificados. Não se trata de uma terceira simulação independente.
Casos de referência sincronizados · μ = 0,15 · superfície e esfera originais. Circular: EN–02 (horário); espiral: EN–02R (anti-horário). Os traços mostram os percursos calculados dos centros, não pontos de contacto.
Os dados de referência carregam quando a comparação fica visível.
EN–02 · CSV
Leitura dos resultados do EN–02: posição, velocidade, contacto, rotação e energia a partir do CSV. Os gráficos mostram o conjunto carregado ou o caso recalculado; não são um estudo independente.
Evolução temporal dos dados CSV do ensaio EN–02, sobre a superfície contínua. Caso de referência: massa 1 kg, raio 0,12 m, atrito μ = 0,15, duração 120 s. Estes dados não descrevem o vídeo do mecanismo de pinos. São representadas todas as amostras registadas. Resultados numéricos, não medições experimentais.
A carregar CSV…
Desfasamento angular = ângulo da esfera − ângulo do padrão; os ângulos negativos indicam o sentido de transporte adotado. A rotação própria acumulada é o percurso angular total, não a orientação final. A energia é representada relativamente ao valor inicial. Cada gráfico tem a sua própria escala vertical.
Espaço preparado para estudos analíticos, numéricos e experimentais seguintes.
As áreas seguintes ainda não têm resultados atribuídos. Cada estudo futuro seguirá a mesma estrutura de objetivo, método, resultados e limitações, com dados versionados e código reprodutível.
Acoplar estrutura e massas; verificar balanço de momento angular e resposta de atitude.
Modelar forças, curso, largura de banda, consumo e seguimento das fases.
Caracterizar membrana, tensões, fadiga, tolerâncias e integração dos atuadores.
Definir ensaios, sensores, incertezas e comparação quantitativa entre modelo e protótipo.
Estudar confinamento em microgravidade, interfaces e requisitos de um demonstrador.